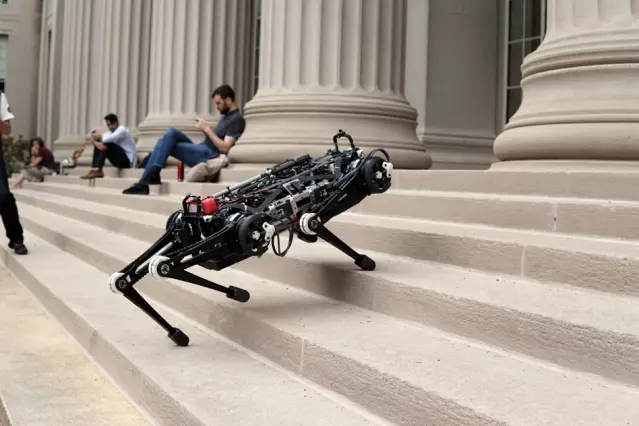





„Számos olyan szituáció van, amit egy robotnak különösebb látásérzékelés nélkül is kezelnie kell” – mondja Sangbae Kim, a Cheetah 3 tervezője. „A látás gyakran zajos, pontatlan vagy egyszerűen nem lehetséges, és ha túlságosan erre támaszkodik a robot, nagyon pontos helymeghatározó rendszerrel kell rendelkeznie, a végeredmény pedig nagyon lassú lesz. Sokkal jobb egy olyan rendszer, amely inkább a taktilis információkra épít: így ugyanis gyorsan mozogva is képes kezelni a váratlan akadályokat.”
Az MIT új robotja a vakon haladáson túl mozgékonyabb is elődjéhez képest, így gyakorlatilag bármelyik irányba képes haladni és ugrani, és akár fordulás nélkül is képes 180 fokban megváltoztatni haladását. Kim tervei szerint a robot a jövőben olyan feladatokat láthat el, amelyek túl veszélyesek vagy megközelíthetetlenek az emberek számára. Ilyen lehet például egy veszélybe került atomerőmű átvizsgálása, ahol zegzugos folyósokon és lépcsőkön kell haladni, nem is beszélve az esetleges törmelékről.
A Cheetah 3 egyenetlen terepen való, vakon is gyors mozgása és kiváló egyensúlyérzéke két új algoritmusnak köszönhető, amelyeket Kim csapata fejlesztett ki. Az egyik egy érintésérzékelő program, amely segít meghatározni a robot számára, hogy egy adott lábára mikor érdemes súlyt helyezni. Az algoritmus ennek eldöntéséhez minden láb esetében három valószínűséget vesz tekintetbe: a talaj elérésének és a talaj elérése esetén kifejtett erő nagyságának valószínűségét, valamint annak az esélyét, hogy a láb éppen lendítés közben van. A valószínűségeket giroszkópok, gyorsulásmérők és az ízületek aktuális helyzete alapján határozza meg a rendszer. Utóbbi adat a láb talajjal bezárt szögét és attól való távolságát is tartalmazza.
Ha például a robot váratlanul rálép egy fakockára, és teste hirtelen megdől, az új adatok alapján rögtön újraszámolódnak az említett valószínűségek minden lábra, és ezek összesítéséből a rendszer meghatározza, hogyan kellene mozogniuk a végtagoknak ahhoz, hogy a robot megőrizze egyensúlyát. Az algoritmusnak köszönhetően a Cheetah 3 teljesen vakon is képes kisebb tárgyakkal teleszórt lépcsőket megmászni, holott sem a tárgyak helyét, sem a fokok magasságát nem ismeri előre.
A másik fontos fejlesztés, amely ezt lehetővé teszi, egy prediktív kontrollalgoritmus, amely előre megbecsüli, hogy mekkora erőt kellene kifejtenie egy-egy lábnak, egy adott lépéskor. Az érintésérzékelő program megmondja, itt az ideje ránehezedni egy lábra, de az egyensúly megőrzéséhez azt is ki kell számolni, hogy mekkora erővel történjen mindez, hogy a test jó irányba mozduljon el, mondja Kim. A prediktív algoritmus pontosan ezt teszi, fél másodpercre előre kalkulálva robot testének és lábainak lehetséges pozícióit adott nagyságú erő kifejtése esetén.
Ha mondjuk a robotot valaki oldalba rúgja, az kiszámítja, mekkora és milyen erőt kellene kifejteni a nem kívánt hatás semlegesítésére. Vagyis például kiszámolja, hogy ha 100 newton erőt fejt ki ellenkező irányba, mi történik fél másodperccel később, magyarázza Kim. A program minden egyes lábra másodpercenként 20-szor képes elvégezni ezeket a kalkulációkat, ami a kísérletek alapján elég ahhoz, hogy a robot rendkívül gyorsan reagáljon a legváratlanabb helyzetekre is, és megőrizze egyensúlyát – ahogy az a mellékelt felvételen is látszik.