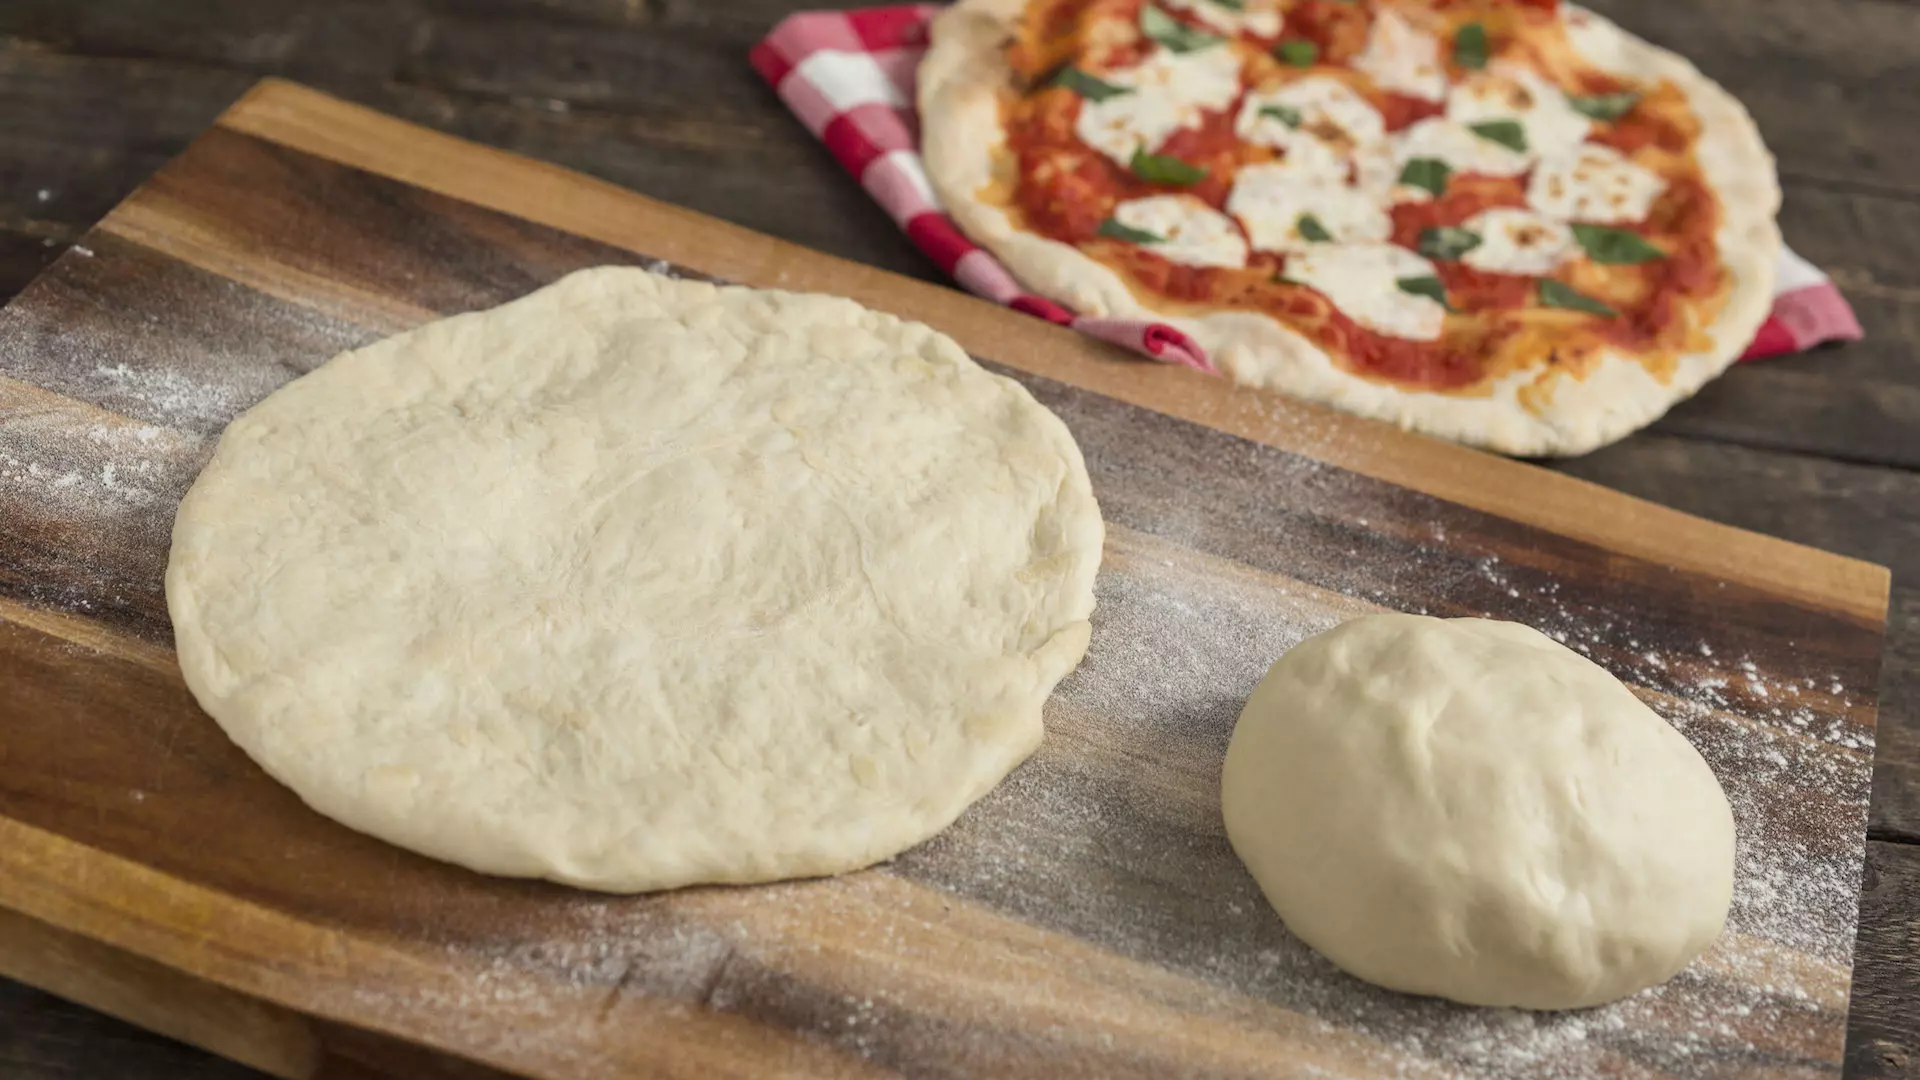





Pizzát nyújtani nem tűnik olyan óriási feladatnak: egy spatulával vagy kézzel a gyúródeszkára helyezzük a tésztagolyót, majd egy sodrófával nekilátunk kilapítani, amíg meg nem kapjuk a kívánt vastagságú és átmérőjű kerek korongot. Ez van legalábbis, ha emberként esünk neki a feladatnak. Ha viszont a pizzakészítő egy robot, számára jóval komplexebb lesz a feladat.
A robotok ugyanis egyelőre nagyon nehezen birkóznak meg az olyan objektumokat, amelyek formája változik a mechanikai behatásokra, mivel ezeket a változásokat nehéz matematikailag lekövetni. A nyújtás és a gyúrás ráadásul olyan sok apró lépésből áll, amelyekhez többféle eszköz is kell, ami önmagában nagyon bonyolulttá teszi a folyamatot a robotok számára, hiszen számtalan apró döntési helyzet előtt találják magukat.
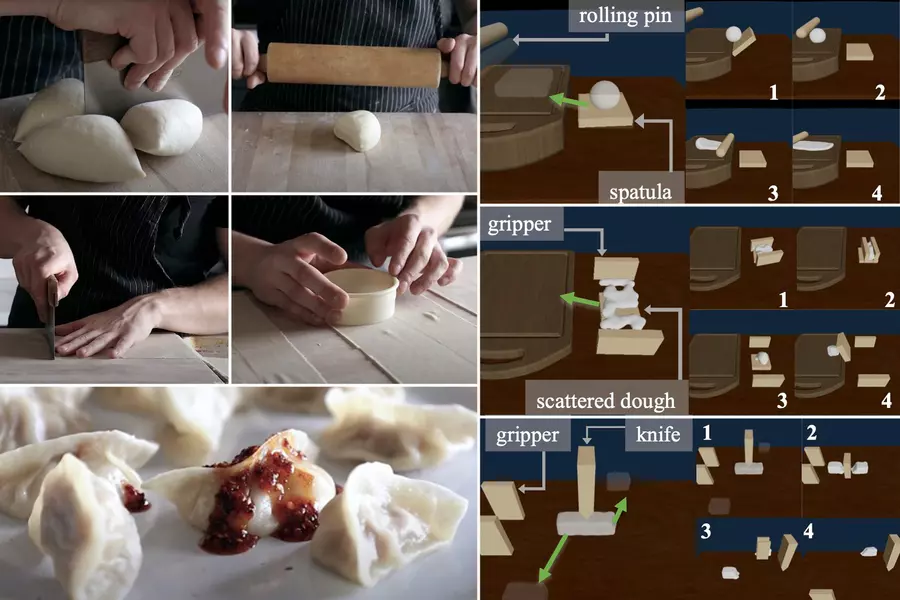
Az MIT, a Carnegie Mellon Egyetem és a Kaliforniai Egyetem kutatói azonban most kidolgoztak egy eljárást, amellyel jobban taníthatók lehetnek a robotok a hasonló feladatokra. A pizzanyújtó rendszer két fázisban tanulja a folyamatot: van egy „tanító” algoritmus, amely maga megoldja a feladat végrehajtásához szükséges problémákat, majd megtanítja a jól bevált módszert egy gépi tanulásra képes „diáknak”. Utóbbi már absztrakt módon sajátítja el az ismereteket, vagyis azt tanulja, hogy az egyes helyzetekben mit érdemes lépni, és maga nem próbálkozik új megoldásokkal. A DiffSkill névre keresztelt módszerrel a szimulációk alapján sokkal hatékonyabban lehet végrehajtani nemcsak a nyújtást, de az olyan feladatokat is, mint a tészta vágása, vagy a darabok összegyúrása, mint más gépi tanulási módszerek révén.
A módszernek nemcsak a pizzakészítésben lehet jövője, hanem más olyan területeken is, ahol a manipulált tárgyak és testek alakot váltanak a velük való bánás közben, így például az idősgondozásban is, ahol a páciensek mozognak, miközben fürdetik, etetik, öltöztetik őket. Ahogy a fejlesztők mondják, a módszer nagyon közel áll ahhoz, ahogy emberként eltervezzük tevékenységeinket: ennek során is van egy magasabb szintű tervező, amely megmondja, hogy melyek a legfontosabb állomások, és ezeknél mi a teendő, majd ezeket alacsonyabb szinten egyesével végrehajtjuk.
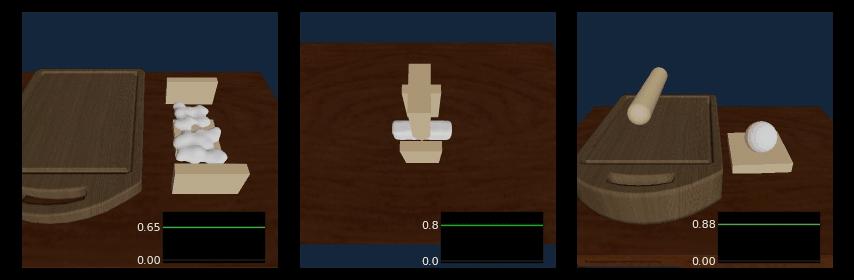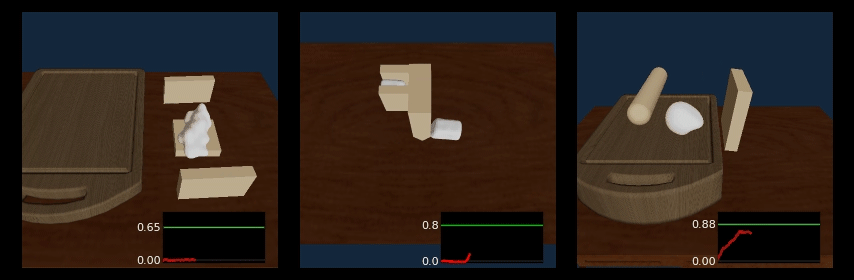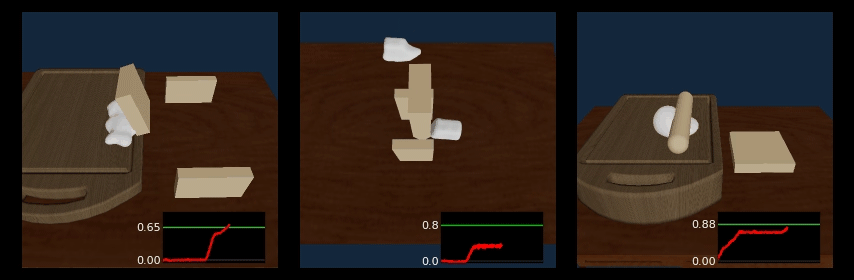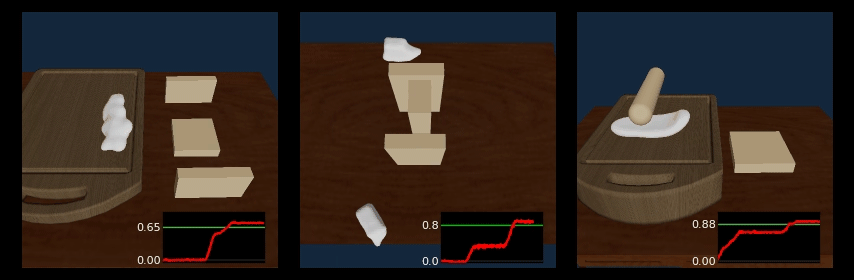
A DiffSkill „tanító” algoritmusa gyakorlatilag egy pályaoptimalizáló rendszer, amely minden fázisban „kitanulja”, hogyan viselkedik a pizzatészta a manipulációk hatására. A „diák” aztán kis késéssel bekapcsolódva a folyamatba, ezekből a kísérletezésekből már csak a sikereseket sajátítja el. A tanító abban is szerepet kap, hogy optimálisan összefűzze a részfeladatokat, és rövid, végrehajtható fázisokra szabdalja a komplexebb szakaszokat. A módszerrel a szakértők szerint egy sor olyan összetett feladat megoldható lehet a robotok által, ami korábban képtelen kihívásnak tűnt.