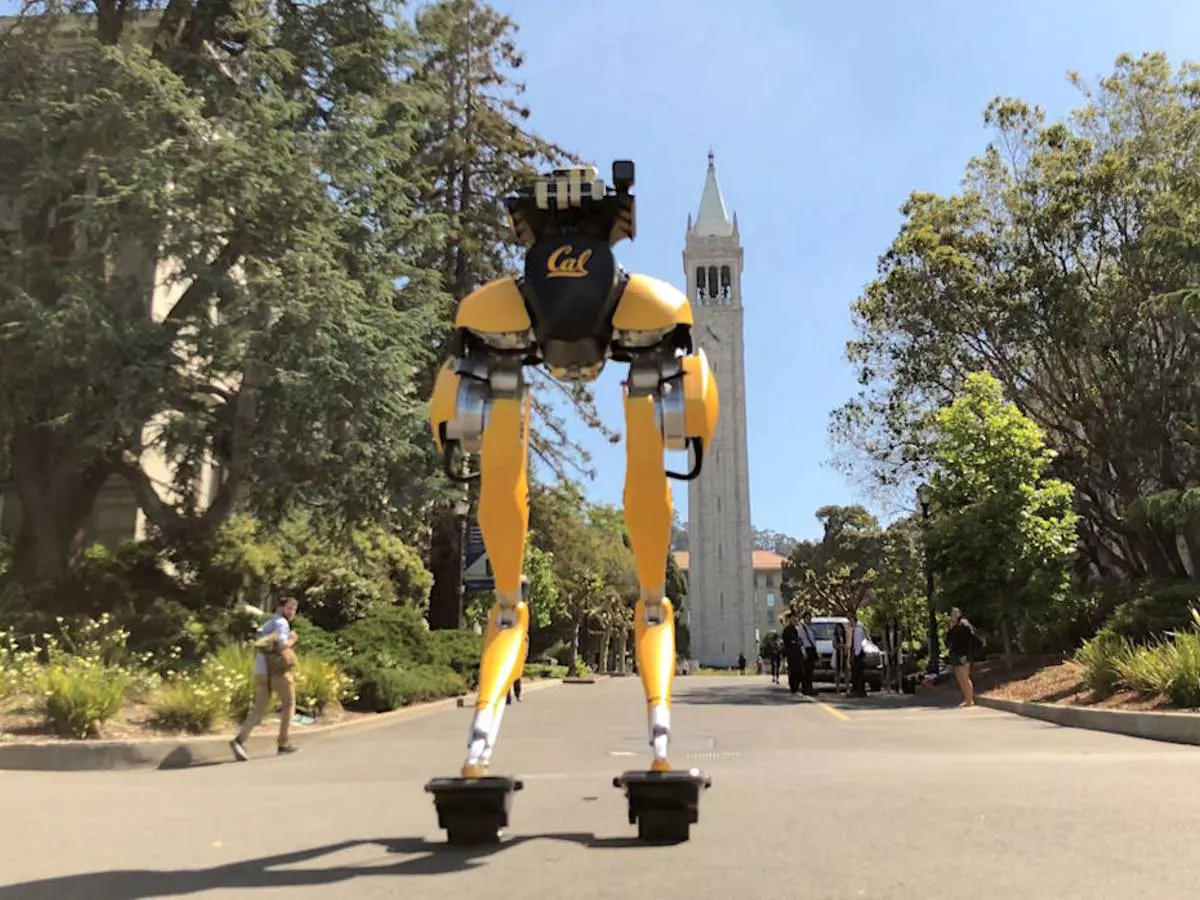





Cassie gyakorlatilag egy pár láb, amely a megerősítő tanulás nevű gépi tanulási technikával, magától tanult meg járni. Ez a módszer próbálkozások és kudarcok során keresztül vezet a sikerhez, és a robot általa egy sor mozgást sajátított el gyakorlatilag a nulláról, ideértve a guggolva járást és közben terhek hordozását is.
A Boston Dynamics videói kétségkívül nagyon izgalmasak, ugyanakkor elég magas elvárásokat támasztanak a robotikus rendszerek teljesítőképességének jelenlegi szintjével kapcsolatban. Ahogy az emberszabású Atlas egy lábon áll, akadályok felett ugrik át, vagy éppen táncol, lenyűgözőnek tűnik a kontroll, amivel mozog, ugyanakkor a háttérben valószínűleg nagyon precíz koreográfia és emberi beavatkozást igénylő finomhangolás áll. Ezzel kapcsolatban viszont a Boston Dynamics nem nagyon árul el részleteket.
A kérdéses videók alapján úgy tűnhet, mintha mindez könnyedén kivitelezhető lenne, és autonóm módon történne, mondja Zhongyu Li, a Kaliforniai Egyetem kutatója, Cassie egyik fejlesztője. Az ilyen szintű önállósághoz azonban még nagyon sok munkára van szükség, és az még biztosan nem holnap lesz, hogy a humanoid robotok megbízhatóan és önállóan működjenek az emberi környezetben.
Cassie viszont fontos állomás az ehhez vezető úton: táncolni nem tud, de járni igen, és ezt nemcsak hogy önállóan csinálja, de magától is tanulta meg. Megerősítő tanulással már számtalan robot tanult meg szimulációkban járni, azonban ezt nem volt egyszerű átültetni a való életbe, hiszen a szimulált fizikai törvények sosem fedik teljesen azokat a hatásokat, amiknek a valóságban ki van téve a robot. Ilyen kulcsprobléma például a talaj és a robot lába közti súrlódás, amely látványos esésekhez vezethet, amikor a mesterséges lábak élesben próbálnak lépkedni.
A megerősítő tanulás élesben való futtatása ugyanakkor nagyon lassú és veszélyes lenne, mivel a kezdeti kudarcok sok-sok sérüléssel és javítással járnának. Ennek a problémának a megoldására a szakértők először kétszintű virtuális szimulációt alkalmaztak. Az első, egyszerűbb szinten Cassie egy robotikus mozgásokból álló adatbázisra támaszkodva tanult meg járni, majd ezt a tudását továbbvitte a második szintre. Ez már sokkal precízebben tükrözte a valós körülményeket, és ezzel együtt jóval lassabb is volt.
Amikor úgy tűnt, hogy Cassie megtanult járni a komolyabb szimulációban, ismereteit feltöltötték egy tényleges, fizikai robotba. A robot ez alapján, némi próbálkozással magától képes volt megtanulni járni a való világban, anélkül hogy ehhez emberi közbeavatkozásra lett volna szükség, vagy súlyosabb baleseteket szenvedett volna. Jelenleg már mindenféle terepen jól boldogul, legyen az durva vagy csúszós, az sem lepi meg, ha váratlanul terheket rakodnak rá, és ha meglökik, képes visszanyerni egyensúlyát. Amikor a tesztelés során a jobb lábában két motor megsérült, ezek kiesését is képes volt kompenzálni, ami kiemelkedően ígéretes alkalmazkodóképességről tanúskodik.